BIẾN TẦN ARINCO
 MOTOR GIẢM TỐC GIMO
 MÔ TƠ ĐIỆN 3 PHA
 MOTOR SERVO GIMO
 THIẾT BỊ ĐÓNG CẮT


Tìm theo nhóm sản phẩm
Xem tất cảTìm theo nhóm sản phẩm
Xem tất cả
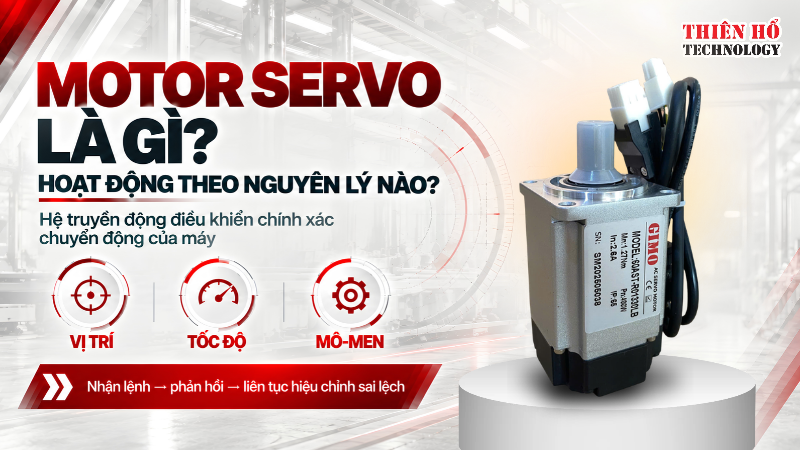
Motor servo là loại động cơ được sử dụng trong các hệ thống cần điều khiển chính xác vị trí, tốc độ hoặc mô-men, thường hoạt động cùng servo drive và thiết bị phản hồi như encoder.
Khác với motor điện thông thường chủ yếu tạo chuyển động quay liên tục, servo được thiết kế để hệ thống có thể biết chính xác trục motor đang ở vị trí nào, quay với tốc độ bao nhiêu và đang chịu tải ra sao.
Servo drive nhận lệnh từ PLC, bộ điều khiển chuyển động hoặc hệ thống điều khiển trung tâm. Sau đó, drive cấp điện cho motor để trục quay theo giá trị yêu cầu. Encoder liên tục gửi tín hiệu phản hồi về vị trí và tốc độ thực tế để servo drive so sánh với giá trị đặt.
Nếu có sai lệch, servo drive sẽ điều chỉnh dòng điện và trạng thái điều khiển để motor nhanh chóng đưa hệ thống về đúng yêu cầu.
Nhờ cơ chế điều khiển vòng kín này, motor servo được sử dụng nhiều trong máy đóng gói, máy cắt, máy CNC, cơ cấu cấp liệu, bàn định vị, robot và các dây chuyền cần chuyển động đồng bộ.
Vì vậy, để hiểu motor servo là gì, có thể xem đây là một phần của hệ truyền động điều khiển chính xác, trong đó motor không hoạt động độc lập mà luôn phối hợp với servo drive và encoder để liên tục nhận lệnh – vận hành – phản hồi – hiệu chỉnh.
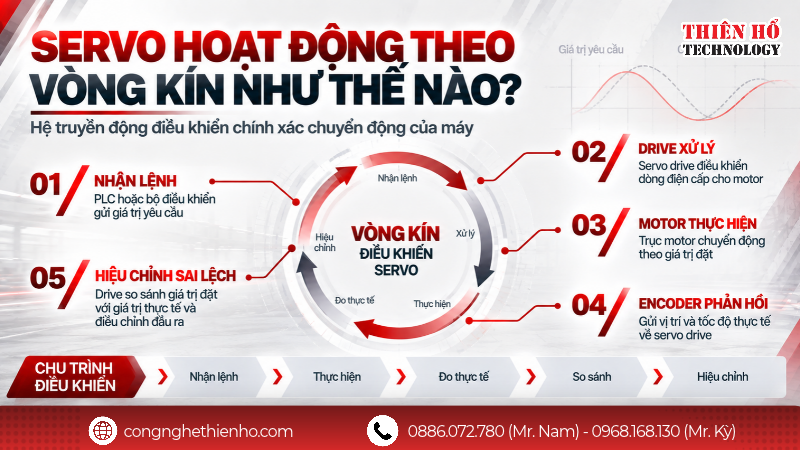
Motor servo hoạt động theo nguyên lý điều khiển vòng kín, trong đó hệ thống không chỉ phát lệnh cho motor vận hành mà còn liên tục theo dõi trạng thái thực tế của trục để điều chỉnh chuyển động. Đây là điểm tạo nên sự khác biệt lớn giữa servo và các hệ truyền động thông thường.
Một hệ servo cơ bản thường gồm servo drive, motor servo và encoder. Trong đó, servo drive đóng vai trò xử lý lệnh và điều khiển dòng điện cấp cho motor, còn encoder liên tục ghi nhận vị trí và tốc độ thực tế của trục. Nhờ có tín hiệu phản hồi này, hệ thống có thể phát hiện sai lệch và hiệu chỉnh gần như ngay trong quá trình vận hành.
1. Servo drive tiếp nhận lệnh điều khiển
Lệnh điều khiển thường được gửi từ PLC, bộ điều khiển chuyển động hoặc hệ thống điều khiển trung tâm. Tùy theo ứng dụng, lệnh có thể yêu cầu motor đạt một vị trí cụ thể, quay ở một tốc độ nhất định hoặc tạo ra một mức mô-men phù hợp với tải.
Sau khi nhận lệnh, servo drive sẽ xử lý tín hiệu và xác định cách điều khiển motor. Thay vì chỉ đóng hoặc ngắt nguồn điện, drive liên tục điều chỉnh dòng điện cấp vào các cuộn dây của motor để tạo ra mô-men và tốc độ cần thiết.
Chính khả năng điều chỉnh liên tục này giúp servo đáp ứng tốt những yêu cầu như tăng tốc nhanh, giảm tốc chính xác, đảo chiều liên tục hoặc dừng tại một vị trí xác định.
2. Motor servo thực hiện chuyển động theo giá trị đặt
Khi servo drive cấp dòng điện phù hợp, motor bắt đầu tạo mô-men và quay theo yêu cầu.
Trong một chu trình thực tế, motor có thể phải tăng tốc rất nhanh từ trạng thái đứng yên, duy trì tốc độ trong một khoảng thời gian ngắn rồi giảm tốc để dừng chính xác tại vị trí yêu cầu. Toàn bộ quá trình này được servo drive kiểm soát liên tục.
Ví dụ, trong máy cắt theo chiều dài, servo có thể kéo vật liệu đến đúng khoảng cách đã cài đặt, giảm tốc khi gần đến vị trí và dừng đúng điểm trước khi dao cắt hoạt động. Sau đó motor tiếp tục thực hiện chu kỳ tiếp theo.
Như vậy, servo không chỉ làm motor “quay”, mà điều khiển cả quá trình chuyển động từ lúc bắt đầu đến khi kết thúc.
3. Encoder liên tục phản hồi vị trí và tốc độ thực tế
Trong quá trình motor hoạt động, encoder theo dõi chuyển động của trục và gửi tín hiệu phản hồi về servo drive.
Servo drive liên tục so sánh hai giá trị:
Giá trị yêu cầu ↔ Giá trị thực tế
Nếu motor chưa đạt đúng vị trí hoặc tốc độ đặt, drive sẽ điều chỉnh đầu ra để giảm sai lệch. Khi tải tăng đột ngột làm motor có xu hướng giảm tốc, hệ thống cũng có thể phát hiện và tăng khả năng đáp ứng để duy trì trạng thái vận hành.
Quá trình này diễn ra liên tục với tốc độ rất nhanh, nhờ đó hệ servo có khả năng duy trì độ chính xác ngay cả khi điều kiện tải thay đổi.
Có thể hình dung toàn bộ nguyên lý theo chuỗi:
PLC/Bộ điều khiển → Servo drive → Motor servo → Encoder → Phản hồi về servo drive → Hiệu chỉnh
4. Hệ servo liên tục hiệu chỉnh sai lệch trong quá trình vận hành
Điểm quan trọng của điều khiển vòng kín là servo không chờ đến khi chuyển động kết thúc mới kiểm tra kết quả. Việc so sánh và hiệu chỉnh diễn ra liên tục trong suốt quá trình motor vận hành.
Nếu tải làm trục chậm lại, drive điều chỉnh để bù tốc độ. Nếu vị trí thực tế vượt hoặc chưa đạt vị trí đặt, hệ thống sẽ tiếp tục hiệu chỉnh cho đến khi sai lệch nằm trong phạm vi cho phép.
Nhờ cơ chế này, servo phù hợp với các ứng dụng cần dừng chính xác, đồng bộ nhiều trục, thay đổi tốc độ nhanh hoặc lặp lại cùng một chuyển động với độ ổn định cao.
Vì vậy, nguyên lý hoạt động của motor servo có thể hiểu ngắn gọn là một chu trình liên tục:
Nhận lệnh → thực hiện chuyển động → đo trạng thái thực tế → so sánh → hiệu chỉnh.
Đây chính là nền tảng để hệ servo thực hiện ba chế độ điều khiển quan trọng gồm vị trí, tốc độ và mô-men, đồng thời đáp ứng các yêu cầu chuyển động chính xác trong máy móc và dây chuyền tự động hóa.
Motor servo và motor điện 3 pha thông thường đều có chức năng tạo chuyển động quay, nhưng hai loại này được thiết kế cho những yêu cầu vận hành khác nhau.
Motor 3 pha thường phù hợp với các ứng dụng cần quay liên tục, vận hành ổn định và truyền công suất cho tải như bơm, quạt, băng tải hoặc máy khuấy. Khi cần thay đổi tốc độ, motor thường được kết hợp với biến tần.
Trong khi đó, motor servo được sử dụng khi hệ thống cần kiểm soát chuyển động chính xác hơn. Servo không chỉ cần quay mà còn phải biết trục đang ở đâu, quay với tốc độ bao nhiêu và có đang lệch so với lệnh điều khiển hay không.
Sự khác biệt lớn nhất nằm ở cơ chế phản hồi. Motor servo thường làm việc cùng encoder và servo drive để tạo thành hệ điều khiển vòng kín. Encoder liên tục gửi thông tin về vị trí và tốc độ thực tế, từ đó servo drive có thể hiệu chỉnh chuyển động ngay khi xuất hiện sai lệch.
Có thể so sánh ngắn gọn như sau:
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Vì vậy, không nên hiểu servo đơn giản là một motor 3 pha có độ chính xác cao hơn. Điểm cốt lõi nằm ở toàn bộ hệ servo gồm drive, motor và encoder, cho phép hệ thống liên tục nhận lệnh, phản hồi và hiệu chỉnh chuyển động.
Nếu máy chỉ cần quay ổn định ở một tốc độ hoặc điều chỉnh tốc độ trong phạm vi thông thường, motor 3 pha kết hợp biến tần có thể đã đáp ứng tốt. Khi yêu cầu chuyển sang định vị, đồng bộ chuyển động hoặc kiểm soát chính xác vị trí, tốc độ và mô-men, servo sẽ phù hợp hơn.
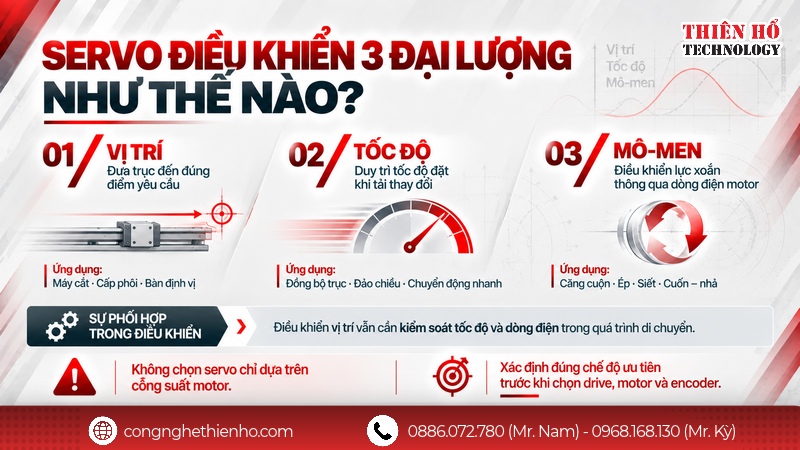
Điểm mạnh của hệ servo nằm ở khả năng kiểm soát chính xác ba đại lượng quan trọng gồm vị trí, tốc độ và mô-men. Tùy yêu cầu của máy, servo drive sẽ lựa chọn chế độ điều khiển phù hợp và liên tục hiệu chỉnh đầu ra dựa trên tín hiệu phản hồi từ encoder.
1. Điều khiển vị trí
Ở chế độ điều khiển vị trí, hệ thống cần đưa trục motor đến đúng vị trí đã được đặt trước.
PLC hoặc bộ điều khiển chuyển động sẽ gửi lệnh cho servo drive, chẳng hạn yêu cầu motor quay một số vòng nhất định hoặc di chuyển cơ cấu đến một tọa độ cụ thể. Trong quá trình motor hoạt động, encoder liên tục xác định vị trí thực tế của trục và gửi thông tin về drive.
Servo drive sẽ so sánh vị trí thực tế với vị trí yêu cầu. Nếu còn sai lệch, drive tiếp tục điều chỉnh motor cho đến khi trục đạt đúng vị trí trong giới hạn cho phép.
Chế độ này phù hợp với các ứng dụng như máy cắt theo chiều dài, bàn định vị, cơ cấu cấp phôi, máy đóng gói hoặc các trục chuyển động tự động.
2. Điều khiển tốc độ
Ở chế độ điều khiển tốc độ, mục tiêu chính là duy trì motor quay theo tốc độ đã đặt, kể cả khi tải có sự thay đổi.
Khi tải tăng và motor có xu hướng giảm tốc, encoder phát hiện sự thay đổi này và gửi tín hiệu về servo drive. Drive sau đó điều chỉnh dòng điện cấp cho motor để đưa tốc độ trở lại giá trị yêu cầu.
Nhờ quá trình phản hồi liên tục, servo có thể đáp ứng tốt những hệ thống cần tăng giảm tốc nhanh, đảo chiều thường xuyên hoặc đồng bộ tốc độ giữa nhiều cơ cấu.
3. Điều khiển mô-men
Trong một số máy, yêu cầu quan trọng không phải motor quay bao nhiêu vòng hay dừng ở vị trí nào, mà là lực xoắn mà motor tạo ra tại trục.
Ở chế độ này, servo drive điều khiển dòng điện cấp cho motor để kiểm soát mô-men theo giá trị đặt. Khi tải thay đổi, hệ thống sẽ điều chỉnh đầu ra nhằm duy trì mức mô-men phù hợp.
Chế độ điều khiển mô-men thường được sử dụng trong các ứng dụng cần kiểm soát lực như căng cuộn, ép, siết, cuốn – nhả vật liệu hoặc các cơ cấu cần duy trì lực ổn định.
Trong thực tế, ba chế độ này không hoàn toàn tách biệt. Một hệ thống servo có thể cần phối hợp nhiều vòng điều khiển để đạt được chuyển động mong muốn. Ví dụ, khi điều khiển vị trí, servo vẫn cần kiểm soát tốc độ và dòng điện trong quá trình motor di chuyển.
Vì vậy, khi lựa chọn servo cho máy, không nên chỉ nhìn vào công suất motor. Cần xác định rõ hệ thống cần ưu tiên định vị, duy trì tốc độ hay kiểm soát mô-men, từ đó mới lựa chọn servo drive, motor, encoder và phương thức điều khiển phù hợp.
Khi lựa chọn servo, cần dựa trên công suất motor, mô-men yêu cầu, tốc độ, độ chính xác và chế độ điều khiển thực tế. Đây cũng là cách Thiên Hổ hỗ trợ khách hàng lựa chọn hệ servo phù hợp cho từng máy.
Thiên Hổ cung cấp servo GIMO cho nhiều ứng dụng như máy đóng gói, máy cắt, cấp liệu, bàn định vị và các cơ cấu chuyển động trong dây chuyền tự động hóa.
Liên hệ Thiên Hổ để được tư vấn servo theo đúng công suất, đúng mô-men và yêu cầu điều khiển thực tế của hệ thống