
 BIẾN TẦN ARINCO
 MOTOR GIẢM TỐC GIMO
 MÔ TƠ ĐIỆN 3 PHA
 MOTOR SERVO GIMO
 THIẾT BỊ ĐÓNG CẮT
Tìm theo nhóm sản phẩm
Xem tất cảTìm theo nhóm sản phẩm
Xem tất cả
Trong hệ thống tự động hóa, motor không chỉ cần tạo ra chuyển động mà còn phải đáp ứng đúng tốc độ, vị trí và hành trình theo yêu cầu. Để kiểm soát những thông số này, nhiều thiết bị sử dụng encoder nhằm ghi nhận chuyển động thực tế và gửi dữ liệu về bộ điều khiển.
Từ băng tải, máy đóng gói đến robot công nghiệp, encoder hỗ trợ giám sát và kiểm soát chuyển động. Hiểu rõ nguyên lý hoạt động của thiết bị giúp doanh nghiệp lựa chọn cấu hình phù hợp và hạn chế sai lệch trong quá trình vận hành.
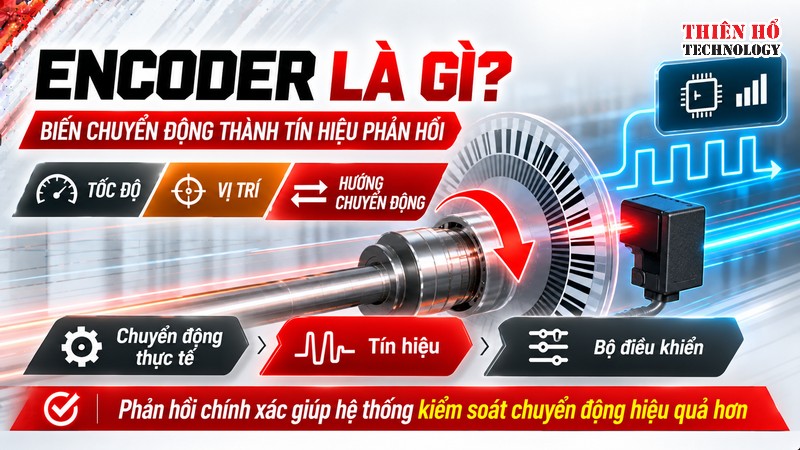
Encoder là thiết bị cảm biến dùng để chuyển đổi chuyển động cơ học thành tín hiệu điện hoặc dữ liệu số. Thông tin thu được có thể được sử dụng để xác định tốc độ quay, hướng chuyển động hoặc vị trí trục, tùy theo loại encoder và cách tích hợp.
Trong công nghiệp, encoder thường được lắp trên trục motor hoặc cơ cấu truyền động. Tín hiệu từ thiết bị được gửi đến PLC, bộ điều khiển servo hoặc biến tần có hỗ trợ phản hồi encoder. Bộ điều khiển sử dụng dữ liệu này để giám sát chuyển động và điều chỉnh hoạt động khi cần thiết.
Ví dụ, trong hệ thống băng tải, encoder có thể ghi nhận tốc độ quay của con lăn để hỗ trợ kiểm soát tốc độ vận chuyển. Với máy cắt tự động, thiết bị giúp theo dõi chiều dài vật liệu đã di chuyển và xác định thời điểm thực hiện thao tác cắt.
Nguyên lý hoạt động của encoder
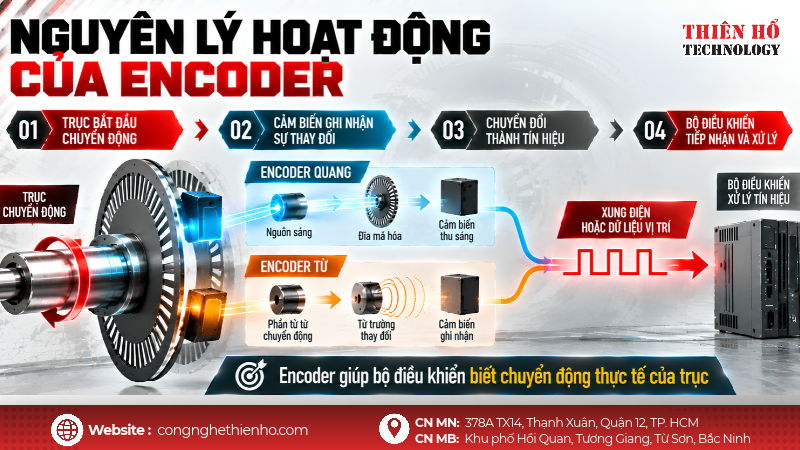
Nguyên lý hoạt động của encoder là ghi nhận sự thay đổi vị trí hoặc chuyển động, sau đó chuyển đổi thông tin thành tín hiệu để bộ điều khiển xử lý. Cách ghi nhận chuyển động phụ thuộc vào công nghệ cảm biến được sử dụng.
Đối với encoder quang, thiết bị sử dụng nguồn sáng, cảm biến thu sáng và đĩa mã hóa có các khe hoặc vùng đánh dấu. Khi trục quay, các khe hoặc vùng này lần lượt đi qua đường truyền ánh sáng, làm thay đổi tín hiệu nhận được. Mạch điện tử xử lý sự thay đổi đó thành các xung hoặc dữ liệu vị trí.
Đối với encoder từ, cảm biến nhận biết sự thay đổi của từ trường do các phần tử từ tính chuyển động tương đối với cảm biến. Tín hiệu thu được tiếp tục được xử lý để cung cấp thông tin về chuyển động của trục.
Quá trình hoạt động có thể khái quát như sau:
Nhờ quá trình này, encoder giúp hệ thống theo dõi trạng thái thực tế của motor thay vì chỉ dựa vào tín hiệu điều khiển đầu vào.
Encoder thường được chia thành hai nhóm chính là encoder tương đối và encoder tuyệt đối. Mỗi loại có cách cung cấp thông tin khác nhau, phù hợp với từng yêu cầu điều khiển.
1. Encoder tương đối (Incremental Encoder)
Encoder tương đối tạo ra các xung khi trục quay. Bộ điều khiển đếm số xung để xác định độ dịch chuyển và sử dụng tần số xung để tính tốc độ. Một số loại có hai kênh tín hiệu lệch pha giúp xác định chiều quay.
Loại encoder này thường được sử dụng trong băng tải, máy đóng gói, máy cắt và các hệ thống cần đo tốc độ hoặc chuyển động. Tuy nhiên, nếu mất nguồn, hệ thống có thể cần xác lập lại vị trí vì dữ liệu vị trí được tích lũy từ số xung đã đếm.
2. Encoder tuyệt đối (Absolute Encoder)
Encoder tuyệt đối cung cấp mã tương ứng với vị trí trục. Tùy thiết kế, thiết bị có thể sử dụng công nghệ quang hoặc từ để xác định vị trí trong phạm vi đo.
Loại encoder này phù hợp với robot công nghiệp, máy CNC và các cơ cấu cần xác định vị trí. Sau khi khởi động lại, hệ thống có thể đọc lại vị trí mà không cần đếm lại toàn bộ hành trình như encoder tương đối, tùy theo thiết kế và cấu hình sử dụng.
So sánh encoder tương đối và encoder tuyệt đối
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Việc lựa chọn loại encoder cần dựa trên độ chính xác yêu cầu, phương thức giao tiếp, điều kiện lắp đặt và khả năng xử lý của bộ điều khiển.
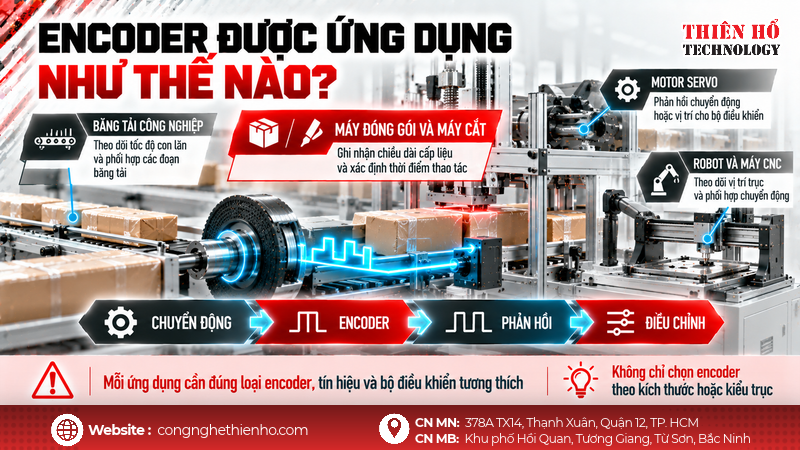
Encoder được sử dụng trong nhiều hệ thống cần giám sát hoặc kiểm soát chuyển động. Tùy ứng dụng, thiết bị có thể đo tốc độ, theo dõi hành trình hoặc cung cấp phản hồi vị trí cho bộ điều khiển.
Để đạt hiệu quả, cần lựa chọn đúng loại encoder, bộ điều khiển tương thích và phương pháp xử lý tín hiệu phù hợp với từng ứng dụng.
Những thông số cần kiểm tra khi chọn encoder
Khi lựa chọn encoder, doanh nghiệp cần xem xét các thông số kỹ thuật và điều kiện làm việc thực tế, thay vì chỉ dựa vào kích thước hoặc kiểu kết nối.
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
Ngoài ra, cần kiểm tra khả năng tiếp nhận tín hiệu của bộ điều khiển. Một số biến tần cần card phản hồi chuyên dụng, trong khi hệ thống servo thường sử dụng encoder tương thích với bộ điều khiển servo tương ứng.
Những lỗi thường gặp khi sử dụng encoder
Trong quá trình vận hành, encoder có thể cung cấp tín hiệu không ổn định nếu việc lắp đặt hoặc đấu nối chưa phù hợp. Những lỗi này có thể khiến dữ liệu tốc độ hoặc vị trí bị sai lệch, ảnh hưởng đến hoạt động của hệ thống.
Các nguyên nhân thường gặp gồm khớp nối lệch tâm, trục lắp đặt không đúng, dây tín hiệu bị lỏng, nhiễu điện từ hoặc cấu hình tín hiệu không tương thích. Với encoder tương đối, tình trạng mất xung cũng có thể khiến vị trí tích lũy không còn chính xác.
Để hạn chế sự cố, cần căn chỉnh cơ khí theo hướng dẫn của nhà sản xuất, sử dụng cáp tín hiệu phù hợp và bố trí dây nhằm hạn chế nhiễu. Khi xảy ra lỗi, nên kiểm tra nguồn cấp, dây tín hiệu, cơ cấu lắp đặt và thông số cấu hình trước khi thay thế thiết bị.
Thiên Hổ Technology cung cấp các thiết bị truyền động và tự động hóa phục vụ nhu cầu vận hành trong nhà máy, bao gồm motor giảm tốc GIMO, biến tần ARINCO và Lenze, servo, PLC, HMI và khởi động mềm GIMO. Đối với các hệ thống cần kiểm soát tốc độ và vị trí, việc lựa chọn encoder phù hợp với motor và bộ điều khiển là yếu tố quan trọng để bảo đảm khả năng phản hồi chính xác. Thiên Hổ hướng đến việc cung cấp các giải pháp thiết bị phù hợp với nhu cầu thực tế, hỗ trợ doanh nghiệp lựa chọn cấu hình truyền động và điều khiển đáp ứng yêu cầu vận hành.
Kết luận
Encoder là thiết bị quan trọng trong các hệ thống đo lường và điều khiển chuyển động công nghiệp. Bằng cách chuyển đổi chuyển động cơ học thành tín hiệu, encoder hỗ trợ giám sát tốc độ, xác định vị trí và kiểm soát hoạt động của motor.
Việc lựa chọn thiết bị cần dựa trên loại encoder, độ phân giải, tín hiệu đầu ra, điều kiện lắp đặt và khả năng tương thích với bộ điều khiển. Đánh giá đúng các yếu tố này giúp hệ thống vận hành ổn định và đáp ứng tốt hơn yêu cầu tự động hóa.
1. Encoder dùng để làm gì? Encoder có nhiệm vụ ghi nhận chuyển động và chuyển đổi thành tín hiệu để hệ thống xác định tốc độ, vị trí hoặc hướng quay của trục máy, tùy theo loại encoder được sử dụng.
2. Encoder có đo được tốc độ motor không? Có. Encoder cung cấp tín hiệu phản hồi để bộ điều khiển tính toán tốc độ quay của motor, hỗ trợ giám sát và điều khiển tốc độ chính xác hơn.
3. Encoder tương đối và encoder tuyệt đối khác nhau thế nào? Encoder tương đối xác định chuyển động dựa trên số xung được ghi nhận, trong khi encoder tuyệt đối cung cấp mã tương ứng với vị trí cụ thể. Khả năng giữ hoặc khôi phục thông tin vị trí sau khi mất nguồn phụ thuộc vào thiết kế hệ thống.
4. Encoder có thể sử dụng với biến tần không? Có, nếu biến tần hỗ trợ loại encoder và tín hiệu phản hồi tương ứng. Một số ứng dụng điều khiển vòng kín cần lắp thêm card phản hồi chuyên dụng để biến tần tiếp nhận tín hiệu encoder.
5. Khi chọn Encoder cần quan tâm thông số nào? Các thông số quan trọng gồm độ phân giải, tốc độ quay tối đa, loại tín hiệu đầu ra, điện áp cấp, phương pháp lắp đặt và khả năng tương thích với motor hoặc bộ điều khiển. Lựa chọn đúng thông số giúp hệ thống hoạt động ổn định và đáp ứng yêu cầu điều khiển.